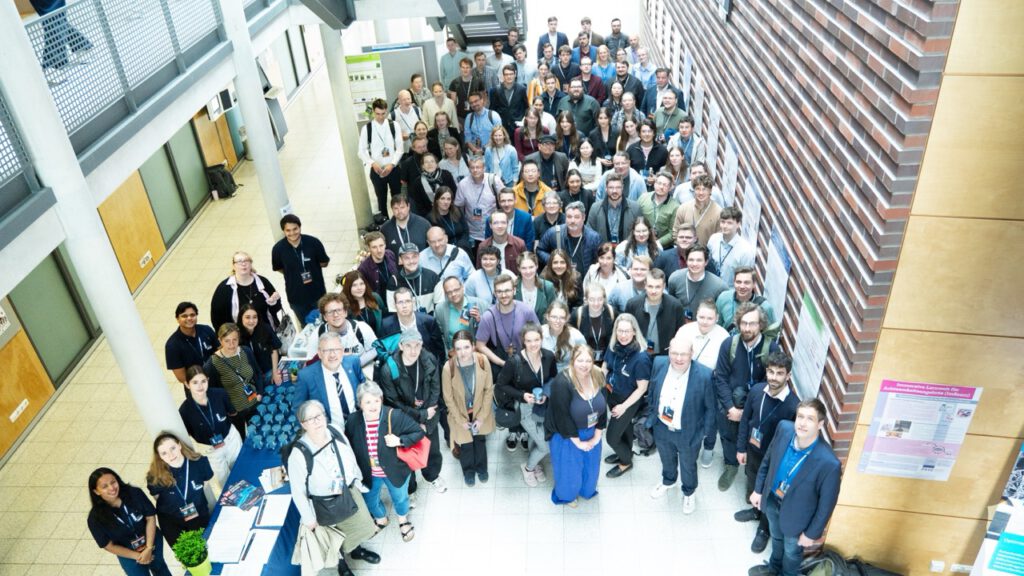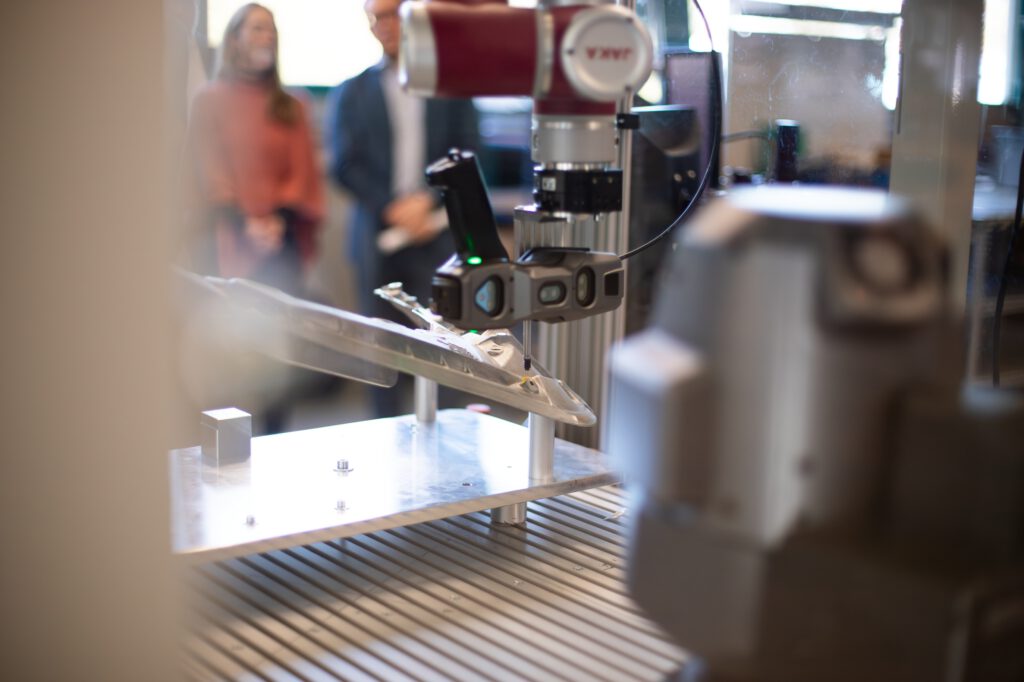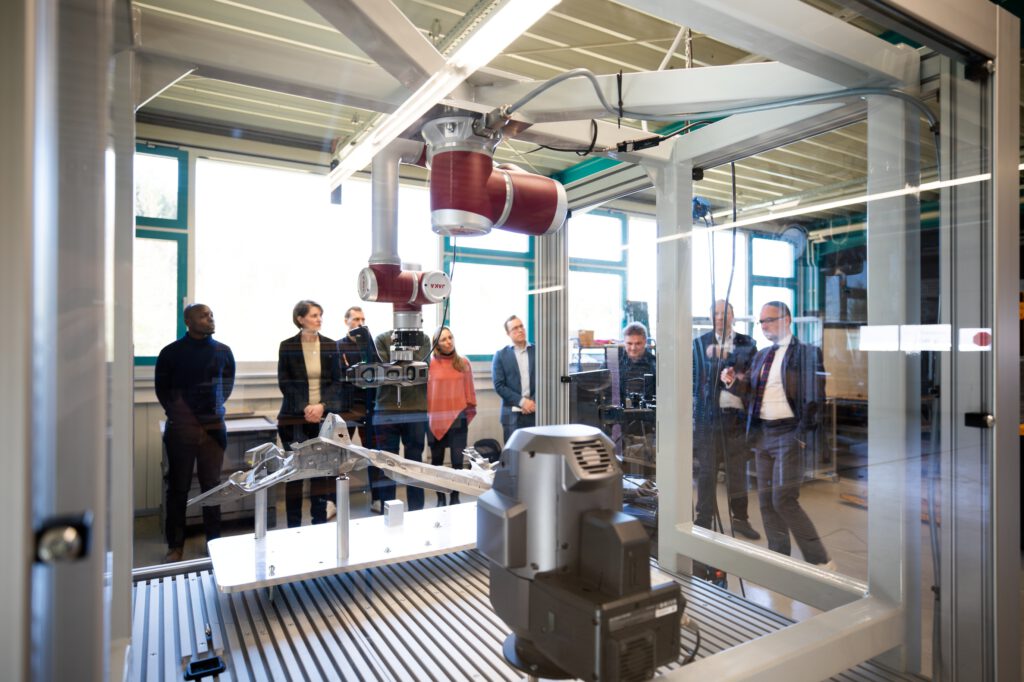
Die Fakultät Elektrotechnik der Hochschule Schmalkalden veranstaltete diesen Sommer bereits zum fünften Mal den E-Science-Day. Dieser Tag soll dazu dienen, der internen Hochschulöffentlichkeit, aber auch dem breiten, öffentlichen Publikum einen Einblick in die Themenbreite und die aktuelle Forschung der Fakultät zu bieten. Vieles in der Wissenschaft klingt zunächst fern, steht den Menschen im Alltag aber durchaus nahe.
Die Elektrotechnik an der Hochschule Schmalkalden beschäftigt sich mit einem breiten Spektrum moderner Technologien – von elektrischer Energietechnik und Automatisierung über Fahrzeugelektronik und eingebetteten Systemen bis hin zu Mikroelektronik, autonomen Systemen und Informationstechnik. Damit verbindet die Fakultät klassische Ingenieurwissenschaften mit Zukunftsthemen wie Digitalisierung, KI, Robotik, Energiewende und moderner Elektronik – praxisnah, innovativ und mit Blick auf konkrete Anwendungen.
Von der Bauüberwachung…
Professorin Maria Schweigel stellte ihr Projekt BauKIRo „Automatische Überwachung des Baufortschritts durch Anwendung von Künstlicher Intelligenz und Robotik“ vor, das drei Jahre lief und mittlerweile abgeschlossen ist. Ziel war es, die Kontrolle von sich im Bau befindlichen Gebäudekonstruktionen zu verbessern. Bislang werden der Baufortschritt und die Planmäßigkeit manuell überprüft, was ein aufwändiger Vorgang in Hinsicht von Zeit und Kosten ist. Zugleich sind Korrekturen umso günstiger, je früher sie im Bauprozess erkannt und angegangen werden.
Der Ansatz des Projektes BauKIRo war es, eine Drohne zu entwickeln, die die Aufgabe der Kontrolle autonom und präzise mit Hilfe künstlicher Intelligenz übernehmen kann. Diese Lösung hat den Vorteil, geringe Kosten mit einer kontinuierlichen Überprüfung der Baustelle zu kombinieren, und zudem den Baufortschritt nicht zu tangieren, weil die Kontrolle der Drohne auch nachts erfolgen kann.
Für die Prüfung wurde auf das Building Information Modell (kurz BIM) zurückgegriffen, das neben dem Abgleich von Plan und Wirklichkeit auch die Koordination der Bewegung innerhalb der Baustelle ermöglichte. Ein Problem war hierbei das Vorliegen der BIM in verschiedenen Formaten, was die Datenverarbeitung verkomplizierte. Da in Gebäuden GPS nur unzureichend verlässlich funktioniert und auch Lösungen über andere Sensoren ungenügend waren, wurde vom Projekt ein auf Semantik beruhender Lokalisierungsansatz gewählt: Markante Punkte wie Türrahmen dienten dabei als Orientierungspunkte der Positionierung, wobei eine Genauigkeit von unter 10cm erreicht werden konnte.
Eine praktische Herausforderung in der Umsetzung war genau diese Bewegung der Drohne innerhalb einer aktiven Baustelle: Wege können verstellt sein, Kabel herunterhängen oder viele weitere Eventualitäten die Erkundung der Drohnen behindern. Hier galt es Schutzmaßnahmen zu ergreifen, ohne dabei das Gewicht und damit die Reichweite der Drohne zu stark zu belasten. Es bedurfte also einer Abwägung zwischen Sicherheit und Aspekten wie Reichweite, die sich in der Konstruktion der Drohne ebenso als Aufgabe stellte wie bei der Auswahl der Sensoren und Bilderkennungshardware.
Neben der Bewegung in den Räumen bestand eine weitere Herausforderung in der Erzeugung und Übersetzung der Bilder in Form Punktwolken hin zu dreidimensionalen Aufnahmen von Gebäuden, die dann mit dem BIM in Deckung gebracht werden konnten. Die möglichst exakte Abbildung war dabei ebenso aufwändig wie die Detektion unbekannter Objekte (u.a. Maschinen). Diese mussten zunächst erkannt, und dann beim Abgleich mit dem BIM wieder exkludiert werden. Da keine entsprechenden Datensätze vorliegen, die die Erkennung solcher Objekte aus dem Kontext „Baustelle“ durch Applikationen künstlicher Intelligenz anleiten können, mussten auch hier angepasste Lösungen wie ein spezielles Deep-Learning-Netzwerk entwickelt werden.
Im Projekt konnte ein Funktionsdemonstrator realisiert werden, der den Anforderungen von aktiven Baustellen gerecht werden kann. Zukünftige Projekte können hier anschließen, und die Möglichkeiten um immer komplexere Technologien und KI-Applikationen erweitern. Neben der Hochschule Schmalkalden beteiligte sich die Friedrich-Alexander-Universität Erlangen-Nürnberg an BauKIRo. Zugleich war es ein IGF-Projekt und wurde über den DLR Projektträger – Deutsches Zentrum für Luft- und Raumfahrt e. V. – mit Mitteln des damaligen Bundesministeriums für Wirtschaft und Klimaschutz (BMWK) gefördert.
und der der Entwicklung von Evakuierungshilfen…
Nach diesem vollendeten Projekt ging der Blick auf ein Vorhaben, dass noch an seinem Anfang steht: EvacEye – No Life Unseen. Mit dem Ziel der erfolgreichen Teilnahme am Cosima Wettbewerb geht es Studierenden der Hochschule Schmalkalden um ein wichtiges Thema: Die Vermeidung von Opfern im Brandfall. Im Falle von Bränden ist die Zeit ein kritischer Faktor, und jeder Gewinn an Zeit kann helfen, Evakuierungen zu ermöglichen und Leben zu retten. Bislang geht die Feuerwehr bei ihren Einsätzen manuell vor und orientiert sich nach Raumplänen, die sie nach möglicher Personenzahl priorisieren und abarbeiten muss. Die Idee des Projektes ist nun, die Feuerwehr im Falle eines Einsatzes frühzeitig über die Anzahl und die Verteilung der Personen zu informieren und die Evakuierungen so zu optimieren.
Dabei hatte das Projekt die harschen Umgebungsbedingungen zu bedenken, wie sie zum Beispiel durch Rauch und Dunkelheit entstehen. Anstatt einer kamerabasierten Lösung sollen Radar- und Thermalsensoren über die kombinierte Detektion von Wärme und Bewegung genutzt werden, um die Anwesenheit von Personen zu festzustellen. Hierbei reicht eine geringe Auflösung hin, um die Detektion von Personen verlässlich zu erlauben. Diese Lösung hat auch den großen Vorteil, vom Gesichtspunkt des Datenschutzes her unbedenklich zu sein und aus Sicht der Endnutzer:innen viel niedrigere Hemmschwellen zu haben. Im Brandfall wird das System aktiviert und gibt seine Messungen an die Einsatzkräfte weiter, die dann entsprechend vorgehen können.
Ende des Jahres darf das Team um Leonard Maletzke, Luis Marcus, Karl Schwennicke Plata und Marius Weimann sein Projekt auf der Fachmesse electronica in München präsentieren.
über die MEMS-Integration und die Kontaktierung von Chips…
Nach diesen beiden Vorträgen schloss sich ein Vortrag an, der sich in dem speziellen Themenfeld des Waferbondens bewegt, wobei zwei hauchdünne Halbleiterscheiben (Wafer) dauerhaft miteinander verbunden werden, um daraus komplexere elektronische oder mikrotechnische Bauteile herzustellen. Das Verfahren ist eine Schlüsseltechnologie etwa für Mikrochips, Sensoren, Leistungselektronik und die Mikrosystemtechnik, weil sich damit unterschiedliche Materialien und Funktionsebenen präzise und kompakt miteinander kombinieren lassen.
Arti Rana, wissenschaftliche Mitarbeiterin an der Hochschule Schmalkalden, befasste sich mit einem speziellen Verfahren der Versiegelung und Integration mikroelektromechanischer Systeme (MEMS), dem anodischen Bonden, und der Frage der Eigenschaften eines spezifischen Materials. Beim anodischen Bonden wird zur Erzeugung der Verbindung, der hermetischen Abschließung und Verkapselung der Bauteile, Glas genutzt. Das hierfür genutzte Material muss genuine Eigenschaften aufweisen und Qualitätsmaßstäben genügen, um für diese Zwecke nutzbar zu sein.
Arti Rani untersuchte das spezifische Verhalten eines neuen Glases der Firma Schott, Borofloat 33 HT, im Vergleich zu dem Standardglas desselben Unternehmens. Gerade für eine industrielle Hochskalierung müssen die Materialeigenschaften im Detail untersucht werden, was neben dem Verhalten im Produktionsprozess, also dem Bonden, auch die mittel- und längerfristige Haltbarkeit anbetrifft.
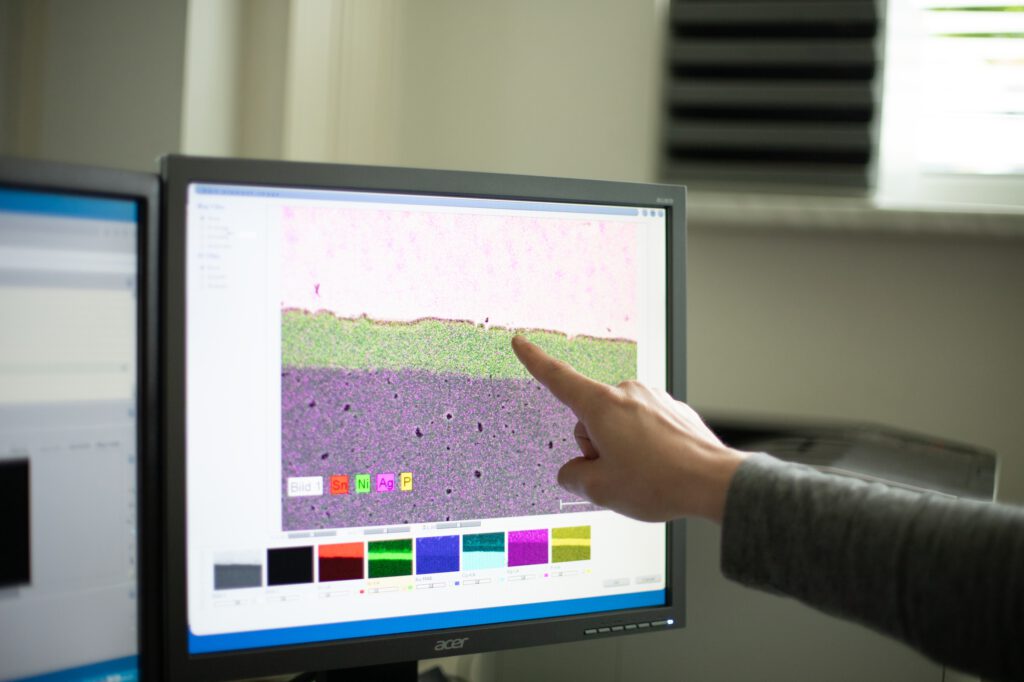
Macjonathan Okereke, der ebenfalls an der Hochschule Schmalkalden wissenschaftlicher Mitarbeiter ist, stellte seine Untersuchung sogenannter Under-Bump-Metallisierungen (UBM) vor, die ebenfalls spezifische Materialeigenschaften aufweisen müssen. Kurz gefasst befasst er sich mit dem direkten Löten zur Montage und Kontaktierung von Chips auf Leiterplatten. Um aus dem Wafer herausgesägte Chips als moderne Alternative zum klassischen Chip- und Drahtbonden in Gehäusen direkt auf Leiterplatten verlöten zu können (wichtig für kleinste Bauformen), ohne eine umgebende Verkapselung zu verwenden, braucht es speziell angepasste Kontaktstellen: Eine Möglichkeit ist die Aufbringung kleiner Lötperlen, über die dann die Verbindung mit dem Bauteil erzeugt wird. Im Fokus der Arbeit von Macjonathan Okereke steht der Bereich unter den Perlen, und damit die Verbindung zum Wafer. Bei Under-Bump-Metallisierungen handelt es sich um dünne Metallschichtschichtsysteme auf dem Halbleiterchip, die als stabile Brücke, als Haftvermittler und als Schutzschicht zwischen den Aluminium- oder Kupfer-Kontakten des Chips und den Lötperlen (Bumps) dient und das bei bestimmten Verbindungs- und Integrationsprozessen zur Anwendung kommt und eine direkt lötfähige Chipmetallisierung darstellt.
Bei diesem Verfahren wird allerdings bislang ein Galvanik-Prozess genutzt, der ökologisch wenig nachhaltig und zugleich aufwändig ist. Ziel der Arbeit war der Nachweis, dass sich auch das Sputter- Prozesse eignen, also Kathodenbestäubung. Hier wird im Vakuum Material von einem Target herausgelöst und als hauchdünne Schicht auf einem Wafer abgeschieden – etwa, um Oberflächen für die Kontaktierung gezielt mit Metallen oder anderen Materialien zu beschichten. Wie die Untersuchung zeigt, eignet sich dieses Verfahren zur Herstellung qualitativ hochwertiger UBMs und ist somit eine umweltfreundlichere und kostengünstigere Alternative zu galvanisch abgeschiedenen Schichtsystemen.
bishin zu Drohnen und humanoiden Roboter
Dr. Vitas Grimaila ist ein assoziierter Professor im Department der Elektrotechnik an der Technischen Universität Kaunas (KTU), einem engen Kooperationspartner der HSM, und befasst sich mit dem Themengebiet der Drohnenabwehr sowie der Entwicklung entsprechender Systeme. Drohnen sind längst zentraler Bestandteil kriegerischer Auseinandersetzungen, und nehmen somit einen großen Raum in der zukünftigen Gefahrenabwehr ein. Die Entwicklung der Drohnentechnologie ist dabei ebenso dynamisch wie die Varianz ihrer Ausführungen.
Systeme der Drohnenabwehr haben die Aufgabe, dieser Komplexität gerecht zu werden und die von Drohnen ausgehende Gefahr zu minimieren. Hierzu müssen diese Systeme zugleich präzise, verlässlich und schnell arbeiten. Am Anfang steht die Detektion über eine Kombination verschiedener Sensoren, und anderem von Radiowellen und die Rezeption von Propellersignaturen. Im Anschluss muss die Drohne identifiziert bzw. klassifiziert werden, um falsche Detektionen auszuschließen und adäquate Gegenmaßnahmen einzuleiten. Durch eine Verfolgung und die Aufbereitung von Telemetriedaten werden die Bewegung der Drohne berechnet und eine günstige Gelegenheit für das Abfangen ausgegeben. Am Ende steht dann das Abfangen, dass von Störungen der Flugbahn bis zur Unterbrechung der Kommunikation zwischen der Drohne und der Satellitennavigation reicht. Für die Gegenmaßnahmen ist es wiederum zentral, dass die Klassifikation der Drohne stimmt.
André Lopes und Professor Christoph Menz stellten ein Projekt vor, das sich einen neuartigen Ansatz der Instruktion von humanoiden Robotern widmet, in diesem Fall dem Training von Bewegungen. Die Bewegungsabläufe sind bei diesen Robotern äußerst komplex, was unter anderem in der diffizilen Koordination vieler Gelenke und Motoren begründet liegt. Das ambitionierte Ziel des Projektes war es, Roboter Bewegungen per Video erlernen zu lassen, und diese nicht umständlich eingeben zu müssen. Eine zentrale Herausforderung bei diesem Unternehmen bestand in der Koordination der verschiedenen Komponenten und Prozesse, und der Vermeidung von Bewegungen, aus denen Schäden entstehen könnten.
Um dieses Problem zu lösen, erwies es sich als sinnvoll, zwei Bereiche zu trennen: Zunächst wurde ein Katalog (Datensatz) möglicher und sicherer Bewegungen des Roboters in Form von Vektoren angelegt. Zugleich wurde eine Bewegungserkennung entwickelt, die einen Fokus auf die Intention der Bewegung, also das zu erreichende Ziel, legt. Der Roboter sollte die Bewegung im Video also erkennen und wiederholen, und bei der Imitation auf den Katalog möglicher Handlungen zurückgreifen. Dabei wurde zusätzlich Wert auf einen Aspekt der Flexibilität gelegt: Die optimale Kombination an Bewegungsabläufen wird in Echtzeit berechnet und kann auf Faktoren (wie Hemmnisse auf dem Weg) reagieren.
Ausblick und Fazit
Im Anschluss stellen Dominik Müller vom Sonneberger Unternehmen HySON und Professor Martin Schreivogel aktuelle Entwicklung der Hydrogen-Forschung vor. Da hierbei auch eine neue Lehr- und Forschungsanlage vorgestellt wurde, werden wir uns mit dieser Thematik in einem besonderen Beitrag befassen.
Die Beispiele des E-Science-Day zeigen eindrücklich, wie vielfältig und anwendungsorientiert die Forschung an der Fakultät Elektrotechnik der Hochschule Schmalkalden ist. Ob intelligente Drohnen, digitale Baustellen, moderne Halbleitertechnologien, innovative Sensorsysteme oder lernfähige Roboter – die vorgestellten Projekte verbinden wissenschaftliche Grundlagen mit konkreten Fragestellungen aus Wirtschaft und Gesellschaft. Gerade diese Verbindung macht sichtbar, welchen Beitrag anwendungsorientierte Forschung an der Hochschule leisten kann: Sie schafft neues Wissen, entwickelt daraus praktische Lösungen und eröffnet zugleich neue Perspektiven für zukünftige Technologien.